PEAU ÉLECTRONIQUE : DONNER AUX ROBOTS LE SENS HUMAIN DU TOUCHER
La peau électronique convertit pression, chaleur et dommages en signaux. Découvrez les recherches, l’apprentissage automatique et leurs limites.
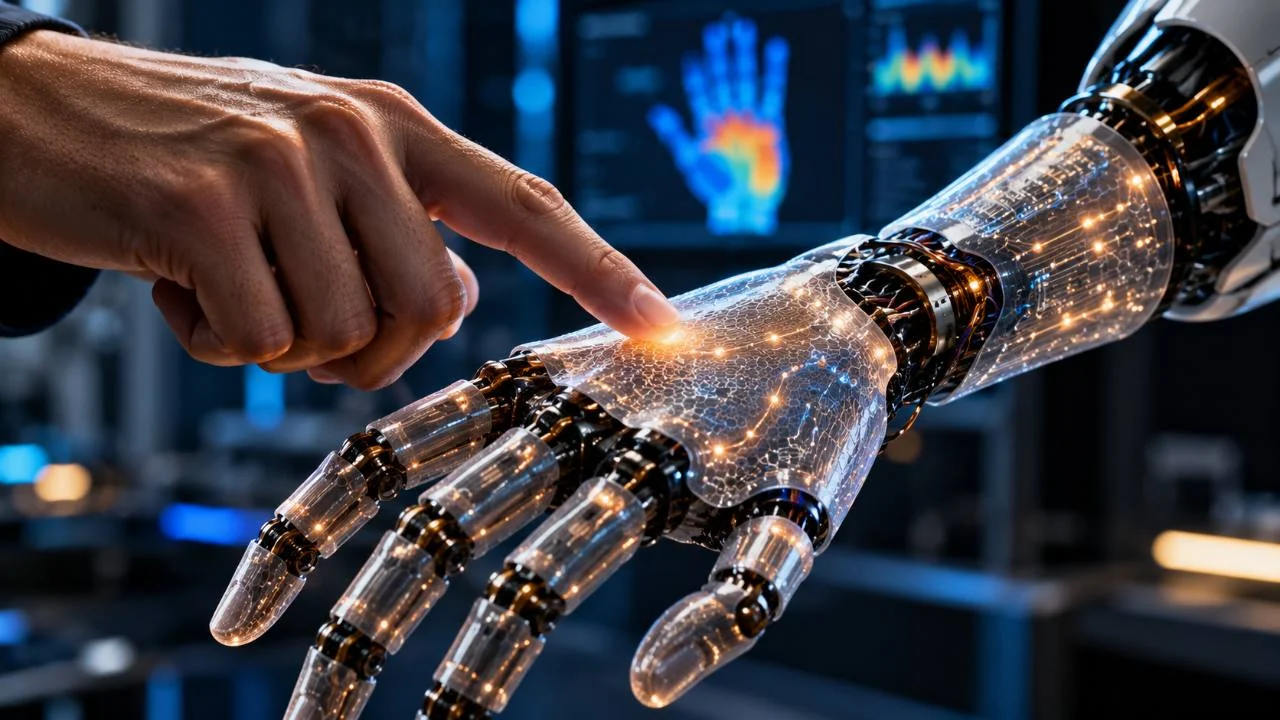
Illustration conceptuelle, pas une photographie d’un prototype publié. Les circuits lumineux sont artistiques. Illustration éditoriale générée par IA fournie pour PRESDA
Un robot peut voir un objet et mal le saisir. Le contact apporte des informations qu’une caméra seule ne donne pas : résistance d’une surface, évolution de la prise ou dommage au revêtement. La peau électronique cherche à rendre ces informations accessibles sur une surface souple. Le « toucher humain » est une inspiration technique, pas la preuve d’une expérience humaine.
Qu’est-ce qu’une peau électronique ?
Une peau électronique est un système souple qui convertit des sollicitations physiques en informations électriques. Selon la conception, pression, déformation ou température sont détectées par différents mécanismes. La chaîne essentielle relie contact, mesure, interprétation et réponse. Le revêtement n’est utile que si le robot transforme ses données en action adaptée. Source: www.ucl.ac.uk
Toute une surface peut devenir capteur
En 2025, des chercheurs de Cambridge et d’UCL ont présenté une peau sensorielle souple monocouche utilisant la tomographie d’impédance électrique. Au lieu d’installer un dispositif distinct à chaque point de contact, ils lisent les variations électriques dans un matériau conducteur. L’article de Science Robotics décrit comment organiser ces informations distribuées en signaux sensoriels utiles. Source: www.science.org
L’équipe a moulé un hydrogel conducteur à base de gélatine en forme de main, avec 32 électrodes au poignet. Pressions, contacts légers, chauffage et coupures ont fourni des données pour entraîner un modèle d’apprentissage automatique. Ces électrodes ne sont pas des récepteurs humains : le système apprend les relations entre mesures électriques et sollicitations testées. Source: www.cam.ac.uk
Pourquoi l’apprentissage compte
Une variation électrique peut avoir plusieurs causes. Un revêtement souple s’étire, chauffe ou subit une pression, parfois simultanément. Le modèle doit distinguer les motifs plutôt que traiter toutes les variations pareillement. Les conditions d’entraînement comptent donc : reconnaître des contacts familiers ne démontre pas une fiabilité universelle sur tous les objets, températures ou surfaces abîmées.
Tenir un objet fragile illustre l’enjeu du contrôle. Détecter le contact pourrait aider à ajuster la prise. Mais une rétroaction utile exige davantage qu’un matériau sensible : calibration, délai de réponse, répétabilité et liaison fiable aux mouvements sont essentiels. Cet exemple de conception ne signifie pas que la main étudiée maîtrise toutes les prises d’objets fragiles.
Détection robotique et sensation biologique sont deux problèmes
En 2023, Stanford a démontré une autre approche : des circuits souples convertissant des stimuli en impulsions semblables aux signaux nerveux. Cela concerne une autre partie de la chaîne sensorielle. Un contrôleur robotique et un système nerveux biologique ne sont pas interchangeables. Les applications prothétiques exigent leurs propres preuves ; une démonstration de peau électronique ne prouve pas une sensation restaurée chez un patient. Source: news.stanford.edu
Quelles preuves pour l’étape suivante ?
L’épreuve pratique est une peau qui conserve des mesures utiles lorsqu’elle se plie, vieillit et quitte le laboratoire. L’équipe de Cambridge cite la durabilité et les tâches robotiques réelles parmi les travaux futurs. Notre article sur les interfaces cérébrales explique un défi voisin mais distinct de traduction des signaux. Le visuel par IA est un concept, pas un prototype lumineux documenté.
À lire également: La révolution robotique.
FAQ
Questions fréquentes
La peau électronique fait-elle ressentir la douleur au robot ?
Détecter pression, chaleur ou dommage ne démontre pas une douleur subjective. Les systèmes cités mesurent et traitent des signaux physiques.
Quelle était la particularité du système Cambridge–UCL de 2025 ?
Un matériau souple conducteur servait de capteur distribué, avec des électrodes au poignet et un apprentissage pour interpréter différentes sollicitations.
Le visuel photographie-t-il le prototype publié ?
Non. C’est une illustration conceptuelle par IA. Ses circuits lumineux sont artistiques, pas une preuve de l’apparence du dispositif étudié.
La newsletter PRESDA
Suivez l’actualité. Gardez une longueur d’avance.
L’essentiel de l’IA, du jeu vidéo, du sport, de l’économie, de l’actualité internationale, des célébrités et de l’art de vivre.
Articles associés
Poursuivre la lecture
Intelligence artificielle
LA RÉVOLUTION ROBOTIQUE : COMMENT L’IA POURRAIT TRANSFORMER LE QUOTIDIEN D’ICI 2030
/ 15 min de lecture
Intelligence artificielle
L’IA PEUT-ELLE TRANSFORMER LES FEUX DE CIRCULATION ?
/ 3 min de lecture
Intelligence artificielle
TESLA OPTIMUS FACE À UNITREE : L’AVENIR DES ROBOTS HUMANOÏDES
/ 9 min de lecture